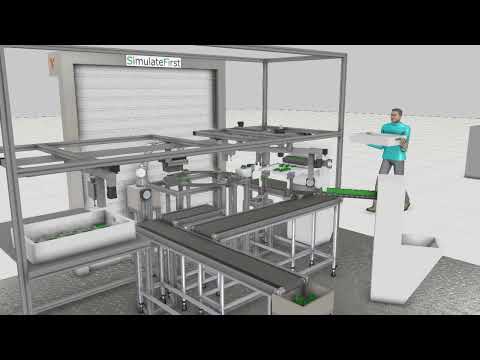
Wirtualne uruchomienie

Testuj sterowanie PLC i roboty
przed montażem całego systemu

Podłącz rzeczywiste programy PLC i robotów do pełnej symulacji 3D i testuj je tak długo, aż wszystkie błędy zostaną znalezione i usunięte. Przed fizycznym montażem systemu.

50–70%
krótszy czas fizycznego uruchomienia na miejscu
Zero
błędów oprogramowania przy uruchomieniu w zrealizowanych projektach
OPC UA
TwinCAT, PLC Sim, programowanie offline — obsługiwane wszystkie główne protokoły

Dlaczego błędy oprogramowania przy uruchomieniu są tak drogie

Kiedy nowe gniazdo produkcyjne lub system zautomatyzowany zostaje zainstalowany, następuje uruchomienie: inżynierowie podłączają oprogramowanie sterujące i uruchamiają maszynę po raz pierwszy. W większości projektów właśnie wtedy rzeczywistość odbiega od projektu — i wychodzą błędy.

Błędy oprogramowania na tym etapie są kosztowne w sposób, w jaki błędy w symulacji nie są. Doświadczeni inżynierowie pracują na miejscu według stawek dziennych. Czas maszyny leży na ścieżce krytycznej. Każda godzina debugowania to godzina opóźnienia startu produkcji. W złożonych systemach opóźnienia sięgające kilku tygodni nie są niczym niezwykłym — a można ich uniknąć.

Kluczowa obserwacja: kod PLC i programy robotów można podłączyć do modelu symulacyjnego i uruchomić na wirtualnej maszynie zanim powstanie fizyczna. Każdy błąd znaleziony w symulacji można usunąć w ciągu kilku minut. Ten sam błąd na hali produkcyjnej zajmuje dni.

Co naprawdę obejmuje wirtualne uruchomienie

Wirtualne uruchomienie to nie symulacja logiki sterowania — to prawdziwa logika sterowania działająca na wirtualnej maszynie. Program PLC, logika HMI i programy robotów to te same programy, które będą działać w rzeczywistym systemie. Jedyna różnica polega na tym, że sygnały I/O są wymieniane z modelem 3D w Visual Components, a nie z fizycznym sprzętem.

Oznacza to, że każda zależność czasowa, każde wyzwolenie czujnika, każdy stop awaryjny i każdy warunek blokady może być przetestowany — bez fizycznej obecności systemu. Model symulacyjny odwzorowuje zachowanie mechaniczne maszyny z dokładnością wystarczającą do wykrywania błędów logicznych w oprogramowaniu.

1

Budowa modelu 3D

Budujemy model Visual Components maszyny lub gniazda — kinematykę, czujniki, siłowniki, przenośniki i wszystkie elementy fizyczne, z którymi musi komunikować się sterownik PLC. Dane CAD od dostawcy maszyny są punktem wyjścia.

2

Połączenie z systemem sterowania

Łączymy model z rzeczywistym systemem sterowania za pomocą odpowiedniego protokołu: OPC UA dla integracji niezależnej od dostawcy, TwinCAT ADS dla systemów Beckhoff, Siemens PLC Sim Advanced lub bezpośrednie hardware-in-the-loop dla fizycznego sprzętu PLC.

3

Systematyczne testowanie

Każda sekwencja, każdy tryb pracy, każdy warunek bezpieczeństwa i każdy przypadek brzegowy są systematycznie testowane. Błędy są rejestrowane, poprawiane przez zespół programistów i ponownie testowane — zgodnie z takim samym procesem jak w przypadku testów QA oprogramowania, ale bez czasu na miejscu.

4

Zwalidowane programy gotowe do uruchomienia na miejscu

Programy PLC i robotów, które trafiają na budowę, mają za sobą setki godzin wirtualnej pracy. Fizyczne uruchomienie ogranicza się do regulacji, końcowej kalibracji i testów odbiorowych — zamiast debugowania oprogramowania.

Co otrzymujesz w ramach projektu

50–70%
krótszy czas fizycznego uruchomienia — inżynierowie na miejscu do regulacji, nie do debugowania
100%
zdefiniowanych sekwencji logicznych przetestowanych przed montażem — w tym trybów awaryjnych i przypadków brzegowych
Do ponownego użytku
model 3D do przyszłych modyfikacji, szkoleń i programowania offline

Rezultaty: zwalidowany model Visual Components, protokół testów dokumentujący każdy przetestowany scenariusz i jego wynik, zweryfikowane pliki programów PLC/robotów oraz opcjonalne wyniki programowania offline (punkty uczenia robotów wygenerowane z symulacji).

Tradycyjne vs wirtualne uruchomienie

EtapZ wirtualnym uruchomieniemTradycyjne podejście
Wykrywanie błędówW symulacji — dni przed budowąNa budowie — inżynierowie w stawkach dziennych
Cykl poprawki i ponownego testowaniaMinuty w symulacjiGodziny lub dni na miejscu
Testy przypadków brzegowych i sytuacji awaryjnychSystematyczne w symulacjiCzęsto pomijane — zbyt ryzykowne/kosztowne
Czas fizycznego uruchomienia50–70% krótszyPełny czas — debugowanie oprogramowania i regulacja mechaniki
Ryzyko dla maszyny / produktuZero — wszystko w symulacjiRealne ryzyko uszkodzenia przez błędy oprogramowania
Wynik po projekcieModel 3D wielokrotnego użytku + programy offlineBrak wyników wielokrotnego użytku

Narzędzia i technologia

W naszych projektach wirtualnego uruchomienia używamy Visual Components — branżowego standardu symulacji 3D w produkcji — którego SimulateFirst jest certyfikowanym partnerem i dystrybutorem. Visual Components ma natywną łączność dla OPC UA, TwinCAT ADS, Siemens PLC Sim Advanced i obsługuje hardware-in-the-loop przez rzeczywisty sprzęt PLC podłączony do symulacji.

W zakresie programowania offline robotów symulacja generuje zweryfikowane programy (RAPID, KRL, LS, URScript), które można bezpośrednio załadować do sterownika robota — eliminując ręczne uczenie pozycji na miejscu.

Visual ComponentsOPC UATwinCAT / Beckhoff ADSSiemens PLC Sim AdvancedProgramowanie offline robotówHIL (hardware-in-the-loop)
Powiązane przykłady

Zobacz to w praktyce

Automotive welding cell virtual commissioning PLC validation

Komórka spawalnicza automotive — walidacja PLC przed uruchomieniem

Visual Components · Automotive
Assembly cell OPC UA Beckhoff TwinCAT virtual commissioning

Gniazdo montażowe — połączenie OPC UA z Beckhoff TwinCAT

Visual Components · Produkcja
Robot cell offline programming Visual Components

Gniazdo zrobotyzowane — programowanie offline z eksportem pozycji

Visual Components · Robotics
Studium przypadku

Komórka spawalnicza automotive:
60% krótsze uruchomienie — zero problemów z oprogramowaniem

Virtual commissioning of automotive welding robot cell in Visual Components
Automotive · Visual Components · OPC UA

Komórka spawalnicza automotive — wirtualne uruchomienie przed instalacją

Integrator systemów dostarczający gniazdo spawalnicze dla klienta z branży automotive (Tier 1) miał bardzo napięty harmonogram instalacji i praktycznie nie miał czasu na debugowanie na miejscu. SimulateFirst zbudował model Visual Components gniazda i podłączył go do rzeczywistego programu Beckhoff TwinCAT PLC przez protokół ADS.

Każda sekwencja produkcyjna, każde przekazanie między robotami, każda blokada bezpieczeństwa i każdy tryb odtwarzania po awarii były przez cztery tygodnie systematycznie testowane w środowisku wirtualnym. Jedenaście błędów logicznych zostało znalezionych i poprawionych zanim fizyczny system został zmontowany.

Fizyczne uruchomienie zakończone o 60% szybciej niż planowano
Zero problemów z oprogramowaniem wykrytych na miejscu
11 błędów logicznych wykrytych i usuniętych podczas wirtualnego uruchomienia
Punkty uczenia robotów wygenerowane offline — bez ręcznego uczenia na miejscu
Wszystkie przykłady →
FAQ

Częste pytania o wirtualne uruchomienie

Wirtualne uruchomienie polega na podłączeniu rzeczywistego oprogramowania sterującego — programów PLC, kodu robotów, logiki HMI — do symulacji 3D fizycznego systemu i uruchomieniu go na wirtualnej maszynie zanim powstanie rzeczywista. Błędy, które normalnie zostałyby wykryte dopiero na hali, są identyfikowane i usuwane jeszcze w symulacji — drastycznie skracając fizyczne uruchomienie i eliminując ryzyko przy starcie produkcji.
Pracujemy ze wszystkimi głównymi protokołami przemysłowymi: OPC UA dla łączności niezależnej od dostawcy, TwinCAT ADS dla systemów Beckhoff, Siemens PLC Sim Advanced oraz hardware-in-the-loop dla rzeczywistego sprzętu PLC. W przypadku robotów obsługujemy ABB, KUKA, Fanuc, Universal Robots i inne poprzez programowanie offline Visual Components.
Czas fizycznego uruchomienia jest zazwyczaj skracany o 50–70%, gdy wcześniej przeprowadzono wirtualne uruchomienie. Pozostały czas na miejscu obejmuje regulację mechaniczną, końcową kalibrację i testy odbioru — nie debugowanie oprogramowania. Dokładna oszczędność zależy od złożoności projektu, ale we wszystkich realizacjach obserwujemy podobną tendencję.
Dane CAD są idealnym punktem wyjścia i znacząco przyspieszają budowę modelu. Możemy jednak pracować z rysunkami 2D, kartami katalogowymi lub zdjęciami istniejących maszyn — szczególnie dla prostszych gniazd. W wirtualnym uruchomieniu najważniejsze są zachowanie mechaniczne maszyny i pozycje czujników — nie potrzebujemy natomiast detali estetycznych.
Tak — w całości. Program PLC i dane CAD są udostępniane cyfrowo, a symulacja działa na naszych systemach. Inżynierowie wspólnie z klientem analizują wyniki testów podczas sesji udostępniania ekranu lub na podstawie nagranych filmów z działającej wirtualnej maszyny. Zrealizowaliśmy projekty wirtualnego uruchomienia dla klientów w całej Europie i USA bez żadnej wizyty na miejscu.
Model jest w pełni Twój. Można go używać do szkolenia operatorów przed startem produkcji, przyszłych modyfikacji layoutu, zmian programowania przy aktualizacji gniazda i demonstracji sprzedażowych. Wielu klientów wykorzystuje ten model jeszcze przez wiele lat po zakończeniu pierwotnego projektu, aby obniżyć koszt przyszłych zmian.
Bezpłatna konsultacja

Wyeliminuj ryzyko uruchomienia

Opowiedz nam o swoim projekcie automatyzacji — typie maszyny, platformie PLC, planowanym terminie uruchomienia oraz kosztach ewentualnego opóźnienia. Pokażemy, które elementy możemy przetestować przed uruchomieniem na miejscu.

Odpowiedź w ciągu 1 dnia roboczego
Pełne NDA dostępne standardowo
Realizacja zdalna na całym świecie
Przejrzysta oferta z ustalonym zakresem

Niemcy — Drezno

Anton-Graff-Str. 24, D-01309
dresden@simulatefirst.com
+49 (0) 351 30906020

Polska — Wrocław

ul. Powstańców Śląskich 5, 53-332
polska@simulatefirst.com
+48 75 6406434

Odpowiadamy w ciągu 1 dnia roboczego · NDA dostępne · Bez spamu

Przesyłając formularz, wyrażasz zgodę na przetwarzanie danych wyłącznie w celu udzielenia odpowiedzi. Polityka prywatności.