Dlaczego wymiarowanie AGV jest trudniejsze, niż wygląda
Pierwszym odruchem jest kalkulator: jeśli trzeba przesunąć 500 palet na zmianę, a każdy AGV obsługuje 50, potrzebujesz 10 pojazdów. Dorzucasz 20% buforu bezpieczeństwa i zamawiasz 12. Proste.
W praktyce takie obliczenie często prowadzi do błędnego wymiarowania — zwykle zawyżonego, ale czasem również zbyt niskiego. Jeden z magazynów e-commerce zamówił 40 AGV pod szczytową przepustowość, zainstalował je i odkrył, że jednocześnie aktywnych jest co najwyżej 28. Inny obiekt, zwymiarowany według prostego wzoru, trafił na wąskie gardło przy głównych skrzyżowaniach i musiał dobudować stacje ładowania i przeprojektować znaczną część tras.
Podstawowy problem: Proste wzory traktują AGV jak niezależne, równoległe zasoby. A nimi nie są. Dzielą ścieżki, kolejkują się na skrzyżowaniach, rywalizują o stacje ładowania i spowalniają się nawzajem, a wpływ tych interakcji rośnie nieliniowo wraz ze wzrostem wielkości floty.
Co model arkusza kalkulacyjnego pomija
Oto czego nie uwzględni prosty wzór ani arkusz kalkulacyjny:
- Konflikty ruchu: Kiedy dwa AGV potrzebują tego samego korytarza jednocześnie, jeden czeka. To oczekiwanie się kaskaduje. W niektórych układach hali dodanie 15. pojazdu pogarsza ogólną przepustowość, bo konflikty rosną szybciej niż zdolności.
- Zachowanie floty podczas ładowania: AGV opuszczają halę, by się naładować. Jeśli trzy pojazdy osiągają niski poziom baterii w szczycie zmiany, przepustowość spada gwałtownie. Optymalna strategia — ładowanie okazjonalne vs. planowe — ma większy wpływ niż wielkość floty w wielu magazynach.
- Zmienna długość trasy: Pobranie z odległego narożnika zajmuje trzy razy więcej czasu niż z strefy buforowej. Flota zwymiarowana na średni czas trasy zawodzi, gdy jednocześnie napływa dużo zadań na odległe lokalizacje.
- Interakcja z ASRS: Jeśli AGV obsługują zautomatyzowany system składowania i pobierania, czas cyklu ASRS staje się ograniczeniem przepustowości. Symulacja zwymiarowana wyłącznie pod przepustowość AGV całkowicie to ignoruje.
- Wzorce szczytowego popytu: Początki zmian, końcowe fale zadań i okna ręcznego załadunku ciężarówek generują skokowy popyt. Flota zwymiarowana na średnią przepustowość może nie poradzić sobie z powtarzającymi się szczytami obciążenia — na przykład ze szczytem zadań pojawiającym się regularnie w poniedziałek rano.
Jak symulacja zdarzeń dyskretnych rozwiązuje problem
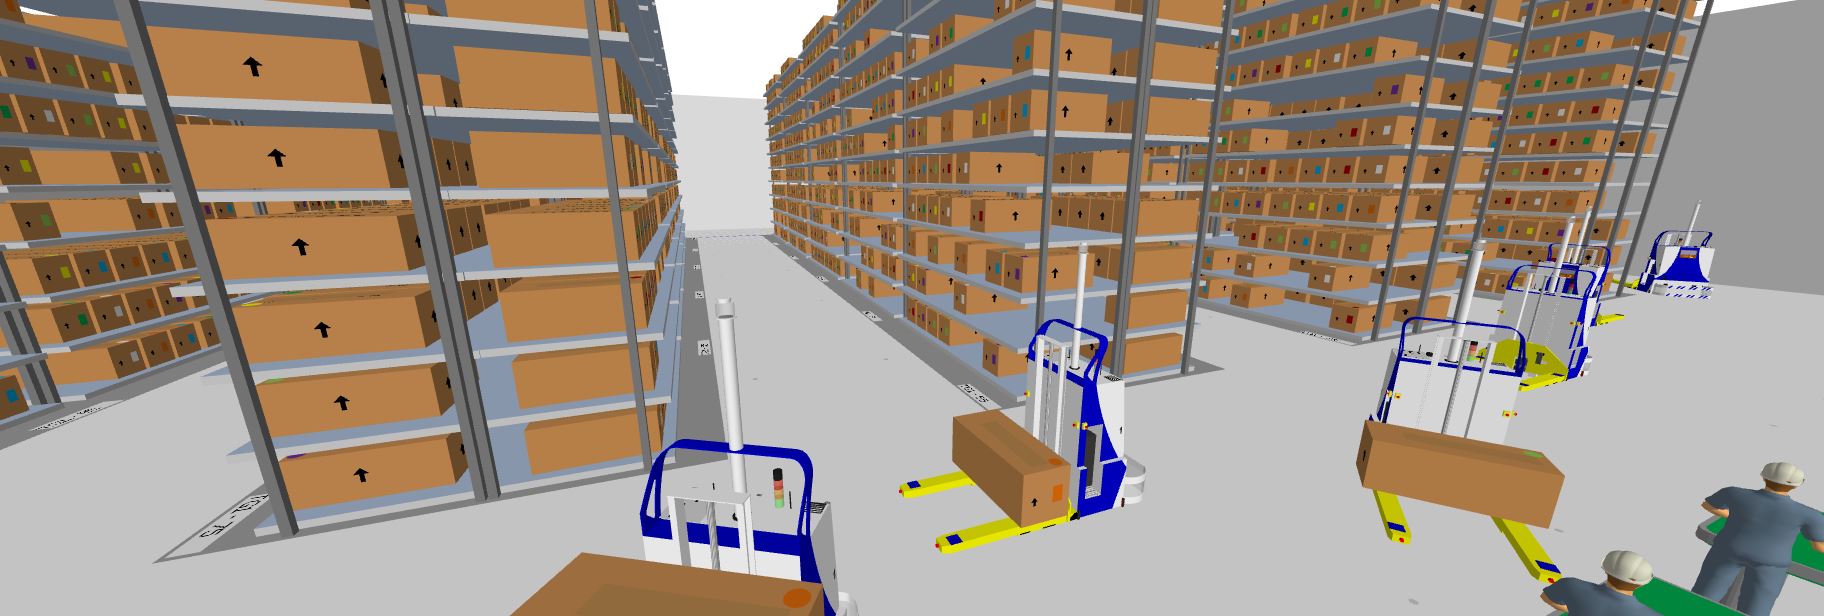
Symulacja zdarzeń dyskretnych (DES) modeluje każdy AGV jako niezależnego agenta z własnym stanem: załadowany lub pusty, w ruchu lub w oczekiwaniu, ładujący się lub gotowy. Uruchamia tysiące tras jednocześnie, rozwiązując konflikty i kolejki w czasie rzeczywistym, i generuje statystyki przepustowości z zachowania całej floty.
Wynikiem nie jest pojedyncza wartość z równania — to rozkład statystyczny przepustowości przez całą ośmiogodzinną zmianę, pokazujący średnią wydajność, wartości dla 95. percentyla i dokładne warunki tworzące wąskie gardła. Widzisz dokładnie, gdzie hala zawodzi pod obciążeniem szczytowym — zanim sprzęt zostanie zainstalowany.
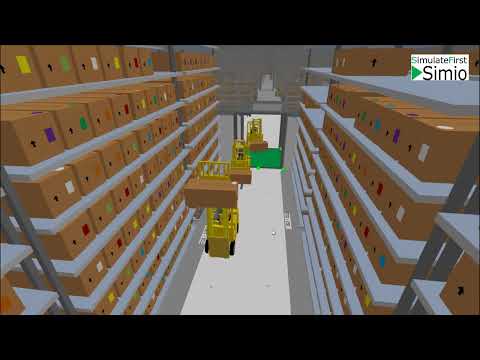
Budujemy symulacje AGV w Simio, korzystając z SimulateFirst AGV Framework — własnego frameworka AGV z gotowną logiką baterii, ładowania, zarządzania ruchem i dysponowania flotą. W przypadku złożonych problemów optymalizacyjnych (optymalna liczba, prędkość i przypisanie tras jednocześnie) stosujemy własną logikę optymalizacyjną.
Co model symulacji uwzględnia
- Pełny układ hali ze wszystkimi trasami, ograniczeniami do jednego kierunku i strefami wymijania
- Każda lokalizacja pobierania/dostarczania z dokładnymi odległościami trasy
- Model baterii — tempo ładowania, tempo rozładowania w zależności od ciężaru ładunku, reguły ładowania okazjonalnego
- Logika zarządzania ruchem: reguły priorytetu, zapobieganie zakleszczeniom, protokoły skrzyżowań
- Interfejs ASRS (jeśli dotyczy) — czasy cyklu pobierania, pojemność strefy buforowej
- Pełne wzorce zmian, w tym okna szczytowe, przerwy i okresy rozruchu
- Awarie i konserwacja: średni czas między awariami, rozkłady czasu naprawy
Testowane scenariusze
Typowe badanie wymiarowania floty AGV obejmuje ponad 100 scenariuszy konfiguracyjnych. Typowe porównania:
- Zakres rozmiarów floty: 8, 10, 12, 14, 16 pojazdów — przy której wielkości floty dodatkowy pojazd przestaje istotnie zwiększać przepustowość?
- Kompromis prędkość–liczba: Mniej szybszych pojazdów czy więcej wolniejszych — przy tym samym koszcie całkowitym
- Strategia ładowania: Planowe ładowanie, ładowanie okazjonalne czy wymiana baterii
- Porównanie reguł trasowania: Najkrótsza trasa vs. trasowanie minimalizujące konflikty vs. przypisanie strefowe
- Zmiana layoutu: Czy dodanie pętli wymijania przy głównym wąskim gardle zmienia optymalną wielkość floty?
Co otrzymujesz na końcu
Produkty końcowe obejmują: raport PDF z krzywymi przepustowości dla każdego scenariusza, plik modelu Simio, wszystkie skoroszyty danych wejściowych oraz prezentację gotową do przedstawienia działowi zakupów. Model jest przygotowany do ponownego uruchomienia — jeśli zmienisz założenie layoutowe lub dostawca poda inną prędkość pojazdu, możesz przeprowadzić ponowne testy bez ponownego nawiązywania współpracy.
Chcesz zwymiarować flotę AGV symulacją?
Opracowujemy dokładny zakres badań floty AGV przed jakimkolwiek zobowiązaniem. Większość wyników dostarczamy w ciągu 2–4 tygodni od otrzymania danych layoutu hali.