Dlaczego symulacja 3D przed fizyczną instalacją
Layout 2D i CAD są konieczne — ale nie odpowiedzą, czy robot sięgnie bez kolizji, czy czas cyklu jest osiągalny, ani co się stanie gdy przenośnik i robot działają jednocześnie. Symulacja 3D robi to zanim cokolwiek zostanie zamówione lub zainstalowane.
Ile kosztuje brak walidacji przed budową? Przeciętna poprawka mechaniczna po fizycznej instalacji (przesunięcie bazy robota, dodatkowe ogrodzenie, zmiana korytka kablowego) to kilka tysięcy euro i tydzień lub dwa opóźnienia. Symulacja wychwytuje te problemy w modelu — zanim cokolwiek zostanie zamówione.
| Bez symulacji | Z symulacją 3D |
|---|---|
| Kolizje wykrywane podczas rozruchu na hali | Kolizje wykrywane przed budową |
| Poprawki mechaniczne po instalacji | Poprawki tylko w modelu — bez dodatkowych kosztów |
| Czas cyklu niepewny do uruchomienia | Czas cyklu potwierdzony przed zamówieniem |
| Ręczne uczenie pozycji na hali | Programy offline gotowe do wgrania |
| Tygodnie opóźnień przy zmianach layoutu | Warianty layoutu porównane w ciągu dni |
Zobacz to w praktyce
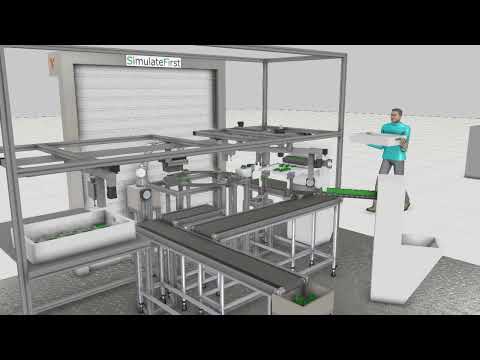
Komórka spawalnicza automotive — analiza zasięgu & programowanie offline
Visual Components · Automotive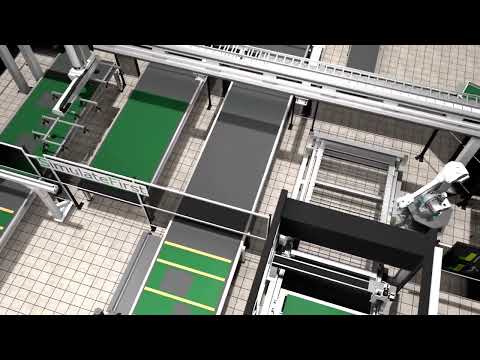
Zautomatyzowana linia montażu ścian — kinematyka robotów & cięcie laserowe
Visual Components · Manufacturing
Cały layout fabryki — przepływ materiałów & analiza przepustowości
Visual Components · ManufacturingCo symulujemy i co możesz testować
Nasze modele Visual Components odwzorowują fizyczną rzeczywistość Twojego gniazda z pełną wiernością kinematyczną. Obejmuje to:
- Analiza zasięgu robota — weryfikacja, czy każda pozycja narzędzia mieści się w przestrzeni roboczej robota bez osobliwości
- Wykrywanie kolizji — identyfikacja interferencji między robotami, oprzyrządowaniem, osłonami, przenośnikami i detalami w każdym punkcie cyklu
- Analiza czasu cyklu — pomiar rzeczywistego czasu cyklu ze wszystkimi ruchami, oczekiwaniami i przekazaniami — nie obliczenia teoretyczne
- Koordynacja wielu robotów — modelowanie jednoczesnej pracy i blokowania wielu robotów we wspólnych gniazdach
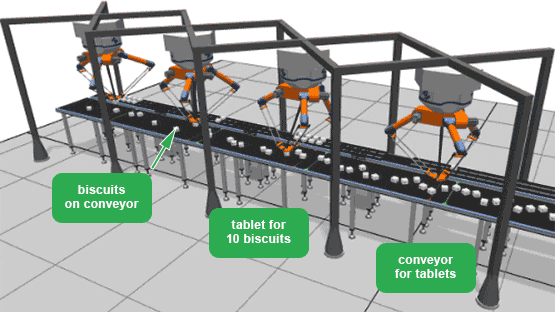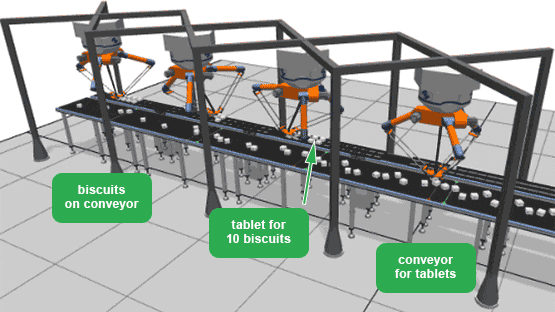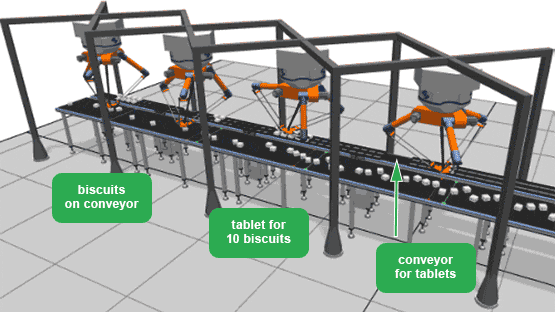
- Przenośniki i przepływ materiałów — symulacja ruchu części, buforowania i tempa między stanowiskami
- Optymalizacja layoutu — porównywanie alternatywnych pozycji i orientacji urządzeń w celu znalezienia najbardziej efektywnego układu
Import danych CAD & specyfikacji
Zaczynamy od Twojego layoutu CAD (STEP, IGES lub format natywny), doboru robotów i specyfikacji procesu. Pliki CAD maszyn i komponentów od dostawców są importowane lub zastępowane równoważnikami z biblioteki.
Model 3D & kinematyka
Otrzymujesz pełny model kinematyczny: roboty z biblioteki Visual Components, niestandardowe oprzyrządowanie, przenośniki, czujniki i osłony — każdy ruch odwzorowany dokładnie.
Programowanie & symulacja sekwencji
Programy robotów pisane i testowane w symulacji. Cała logika koordynacji, blokady i ruchy równoległe zwalidowane przed pierwszym uruchomieniem.
Analiza, optymalizacja & wyniki
Otrzymujesz: raporty czasu cyklu, mapy zasięgu, analizę kolizji, porównania wariantów layoutu, programy offline gotowe do wgrania oraz model wielokrotnego użytku.
Co otrzymujesz na końcu
Rezultaty: plik modelu Visual Components, raport czasu cyklu, analiza kolizji, programy offline dla wszystkich robotów, dokumentacja porównania layoutów (jeśli testowano warianty) oraz nagrane wideo z przejazdu wirtualnego gniazda do prezentacji dla klienta.
Obsługiwane marki robotów & komponenty systemowe
Visual Components zawiera modele wszystkich głównych producentów robotów — plus przenośniki, chwytaki, systemy bezpieczeństwa i tysiące komponentów przemysłowych. Możemy importować niestandardowy CAD maszyn dla komponentów spoza biblioteki.
Od demonstracji sprzedażowej do symulacji inżynierskiej
Wiele projektów zaczyna się od wizualnego demo 3D — przekonującej animacji proponowanego rozwiązania automatyzacji, aby zdobyć zamówienie lub uzgodnić oczekiwania klienta. Po zatwierdzeniu projektu ten sam model Visual Components jest rozwijany dalej w pełną symulację inżynierską: weryfikację zasięgu, analizę czasu cyklu, programy offline i wirtualne uruchomienie. Jeden model, dwa etapy projektu.